
Ne přijímač. Rozvodna.
Na nepájivém poli mi stačila dvě serva. Ověřoval jsem hardware, obousměrný přenos a 200Hz rytmus komunikace, ne hotové auto. Jakmile tenhle základ fungoval, začal jsem počítat, co bude RX reálně obsluhovat v podvozku: řízení, regulátor, obě uzávěrky, řazení, světla a další expediční výbavu.
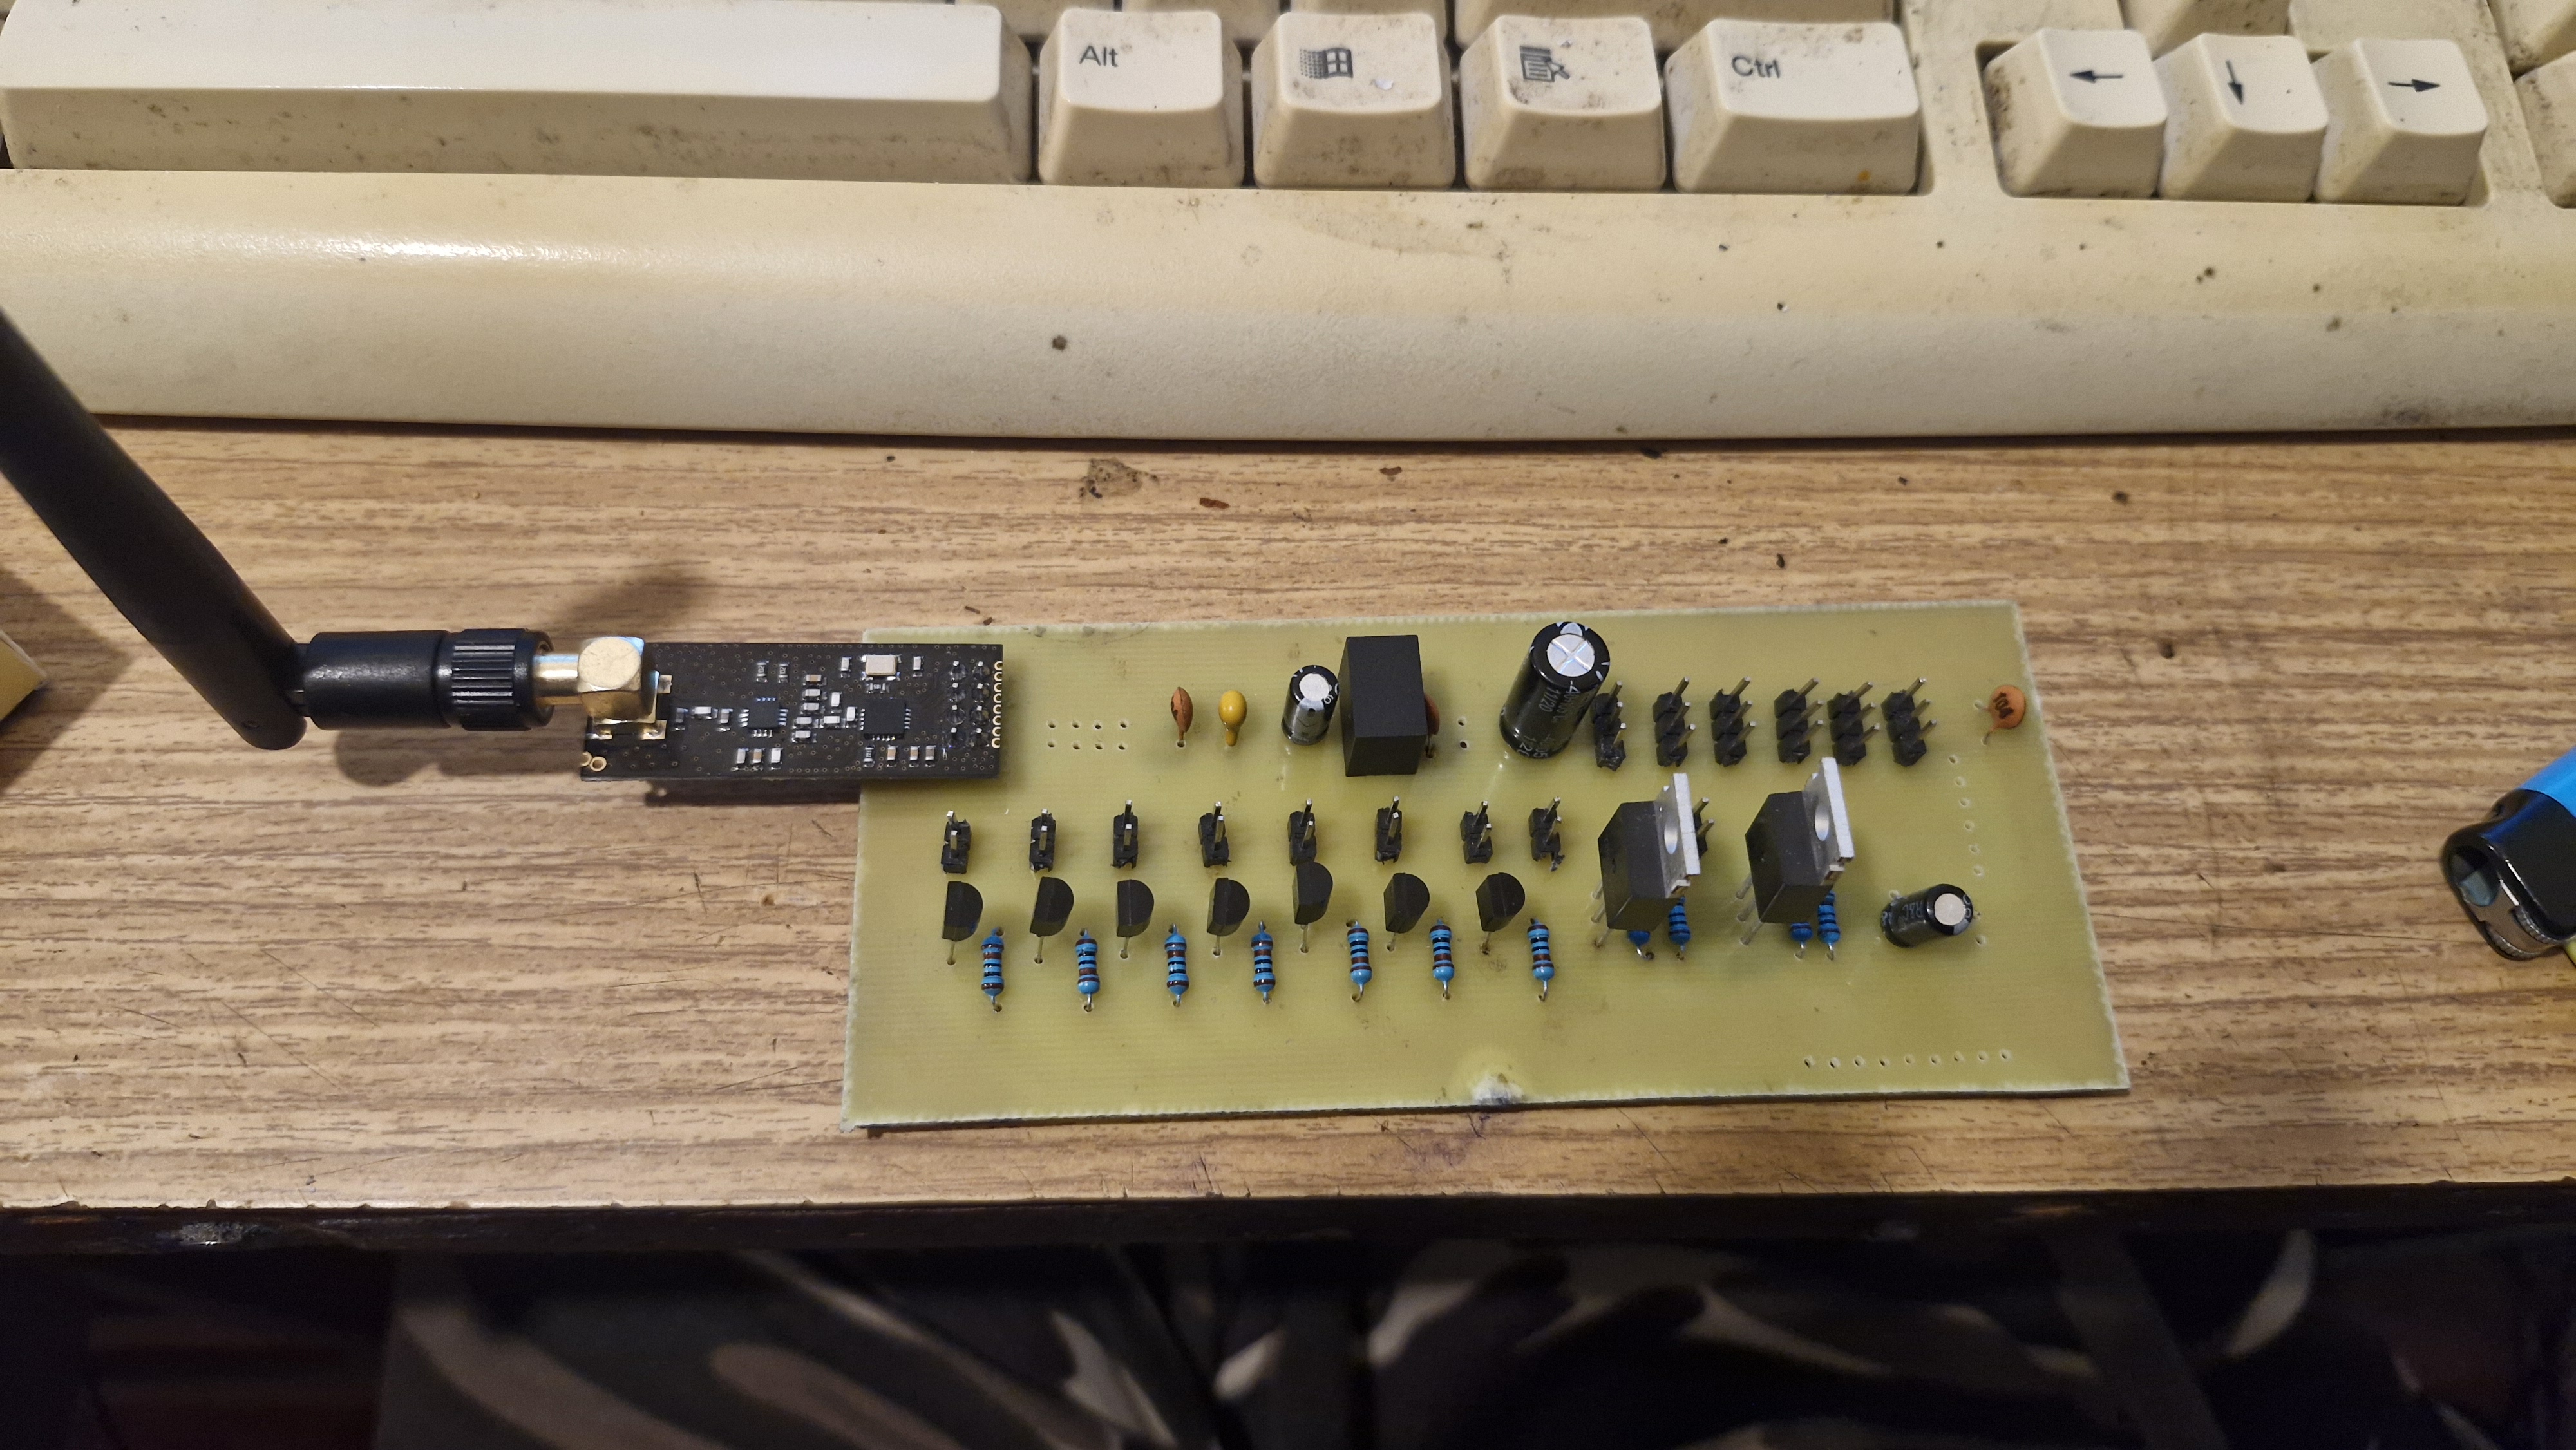
Nechtěl jsem postavit malý přijímač a kolem něj postupně lepit další krabičky. Hned první RX desku jsem proto udělal v plné zamýšlené konfiguraci. Šest servo výstupů, devět logických nebo PWM výstupů, napájení, rádio a první senzorika.
Řízení, plyn, přední a zadní uzávěrka, dvoustupňová převodovka a volná rezerva.
Sedm kanálů přes BC337 a dva výkonové kanály spínané MOSFETy.
Měření aktivní baterie a první externí DS čidlo pro teplotu motoru.
První deska za jeden víkend
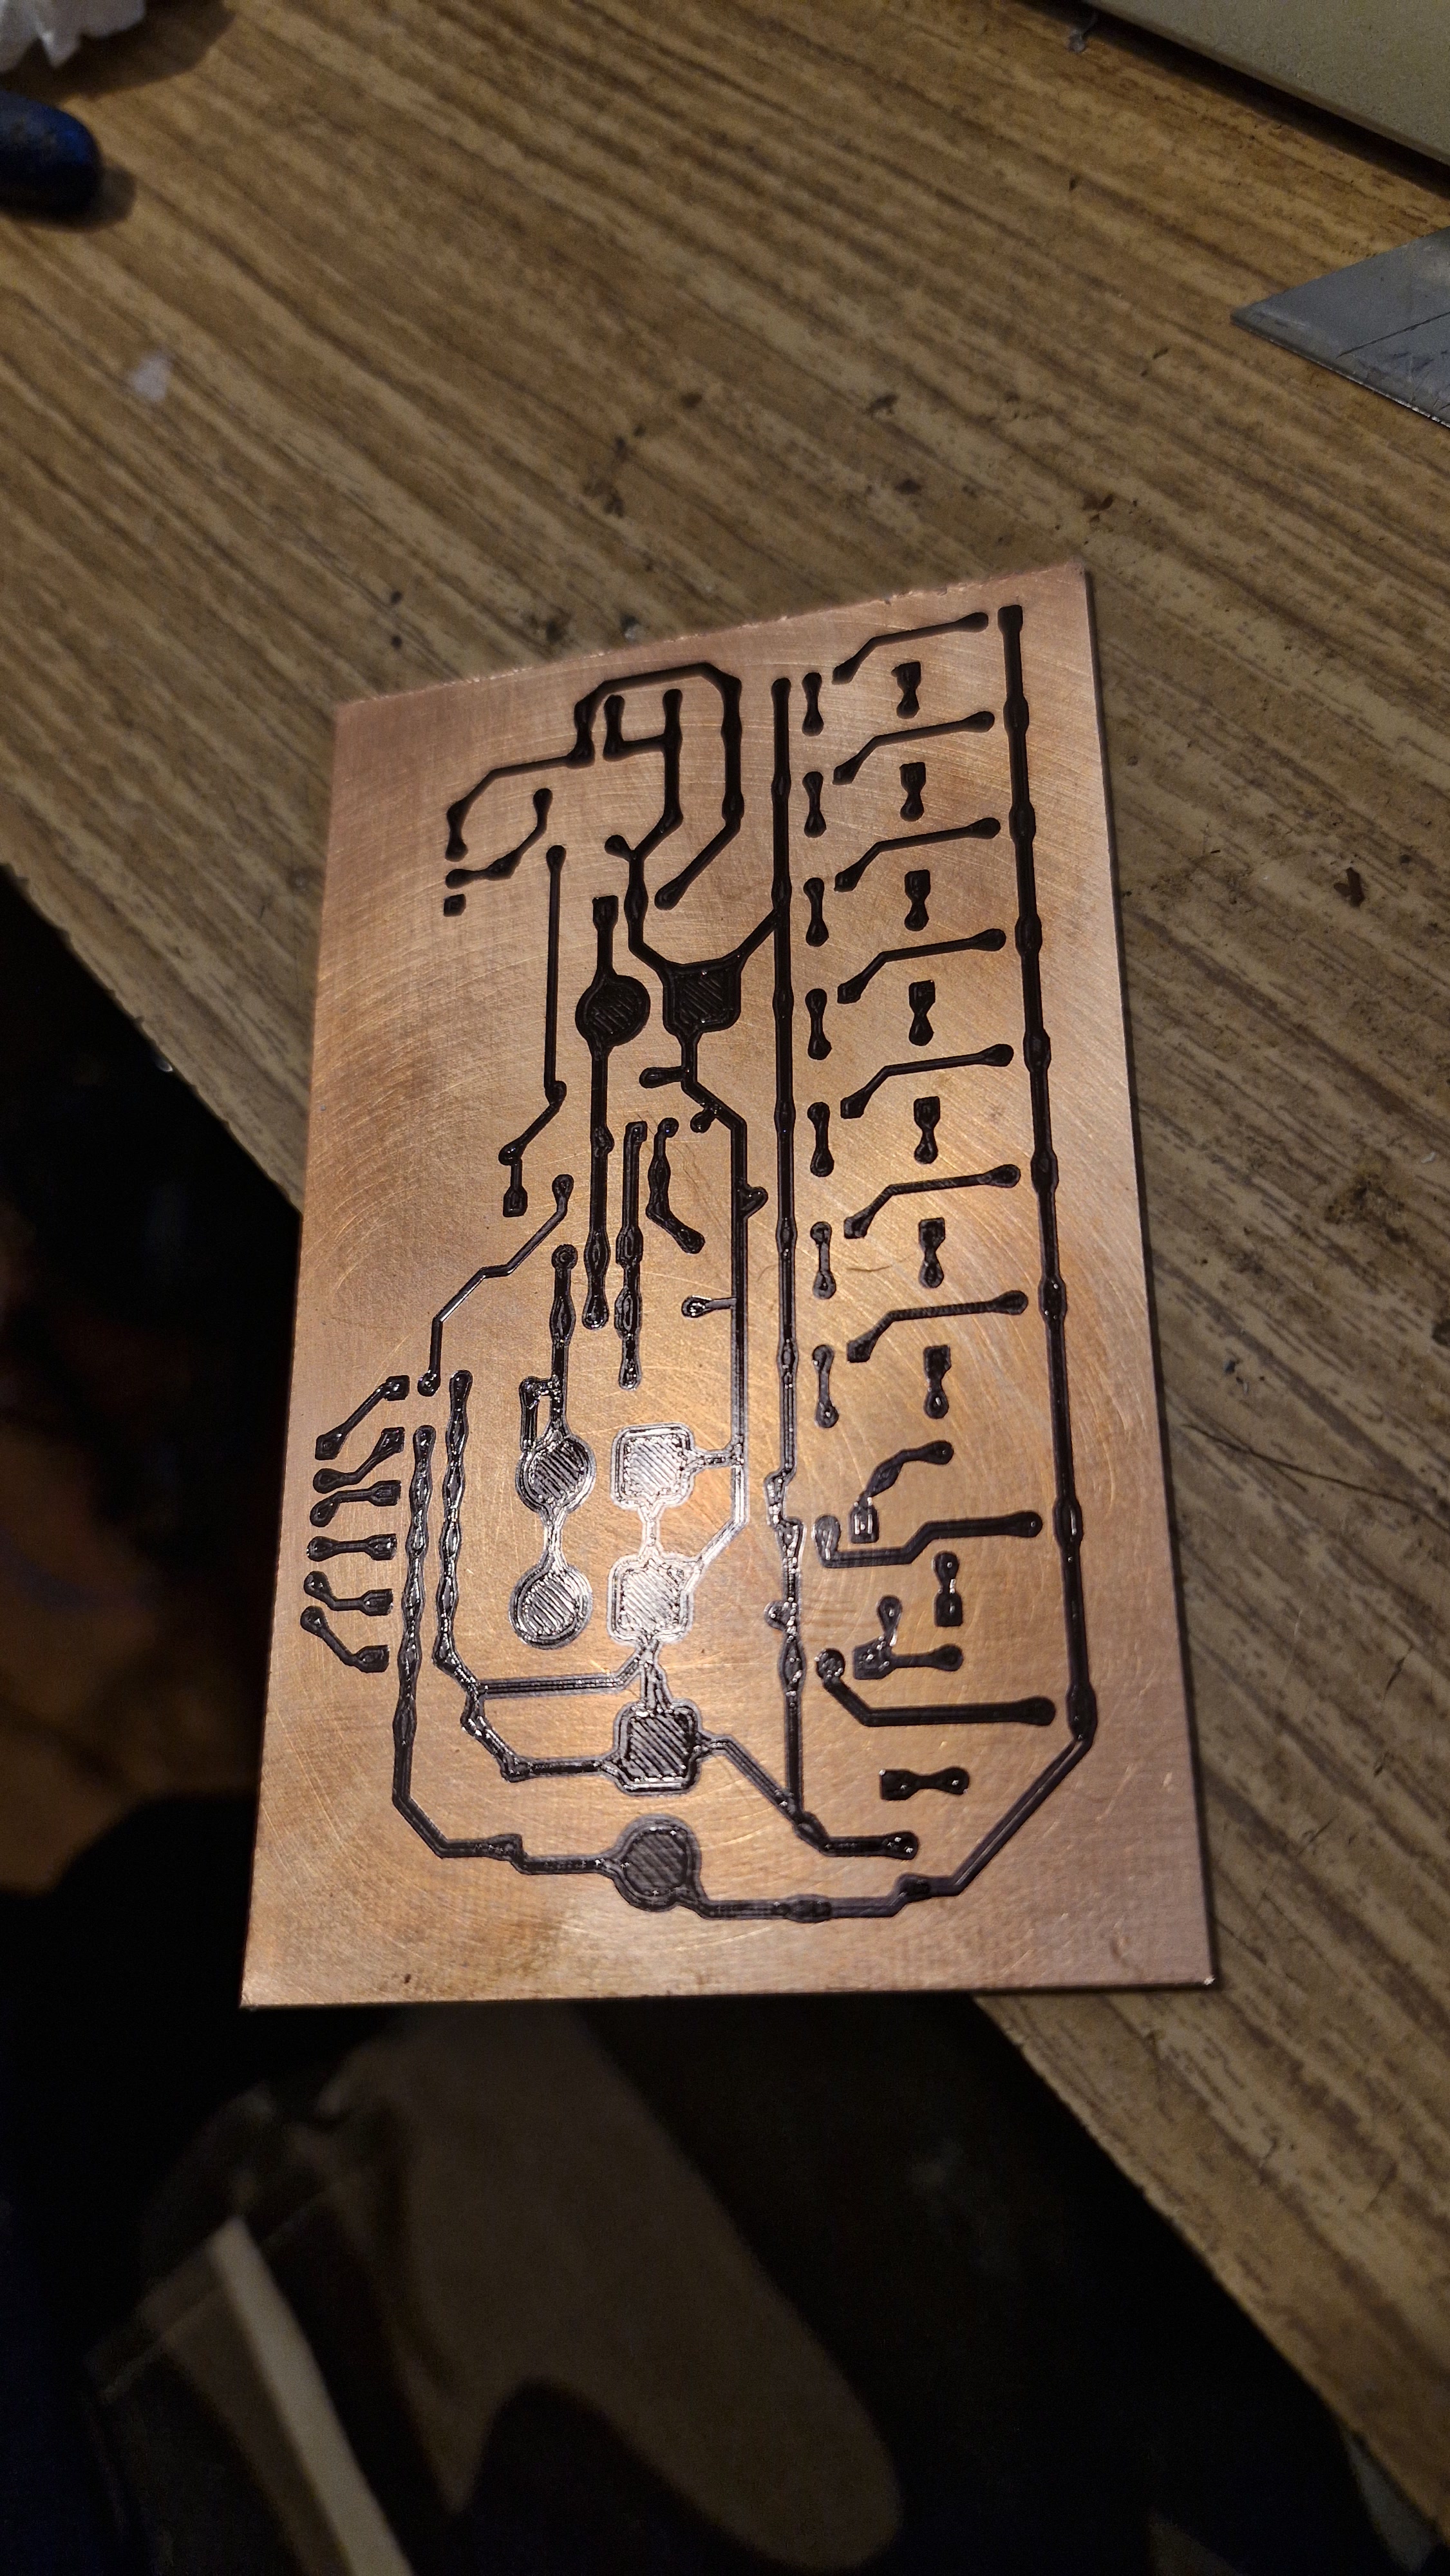
Jakmile breadboard splnil svůj účel, potřeboval jsem dostat elektroniku do auta. Desku jsem navrhl v KiCadu a 7. března přenesl motiv na kuprexit pomocí Enderu 3. Následující den jsem ji vyleptal a večer osadil klasickými THT součástkami. Od motivu na mědi k osazené vlastní desce to doma trvalo prakticky jeden víkend.
Dlouhá řada konektorů odpovídala celé původní specifikaci, ale samotný kontroler jsem zatím nechal externí. Stejné řešení jsem zachoval ve V1 i V2. Nebylo finální, ale umožnilo mi měnit ESP bez výroby celé nové výkonové a výstupní části — což se vzápětí ukázalo jako docela užitečná vlastnost.
Zapnutí ovládá ESC
Nechtěl jsem zapínat zvlášť ESC, přijímač, serva a světla. Spínací signál
ON jsem proto přivedl z ESC do přijímače. Tím přes tranzistor BC
stáhnu hradla dvojice paralelně zapojených MOSFETů a otevřu hlavní napájecí cestu.
Jedním vypínačem se tak probudí celé auto.
Až za výkonovými MOSFETy měřím napětí právě připojené baterie. Čínským step-downem vytvářím 6,5V větev pro serva a světelnou část. Rádio a ESP32 ale nechtějí žít na stejné špinavé větvi jako několik serv, takže jsem jim vyhradil TracoPower 3,3 V / 500 mA a přidal kondenzátory proti proudovým špičkám.
První S3 nevydržel přechod na 3S
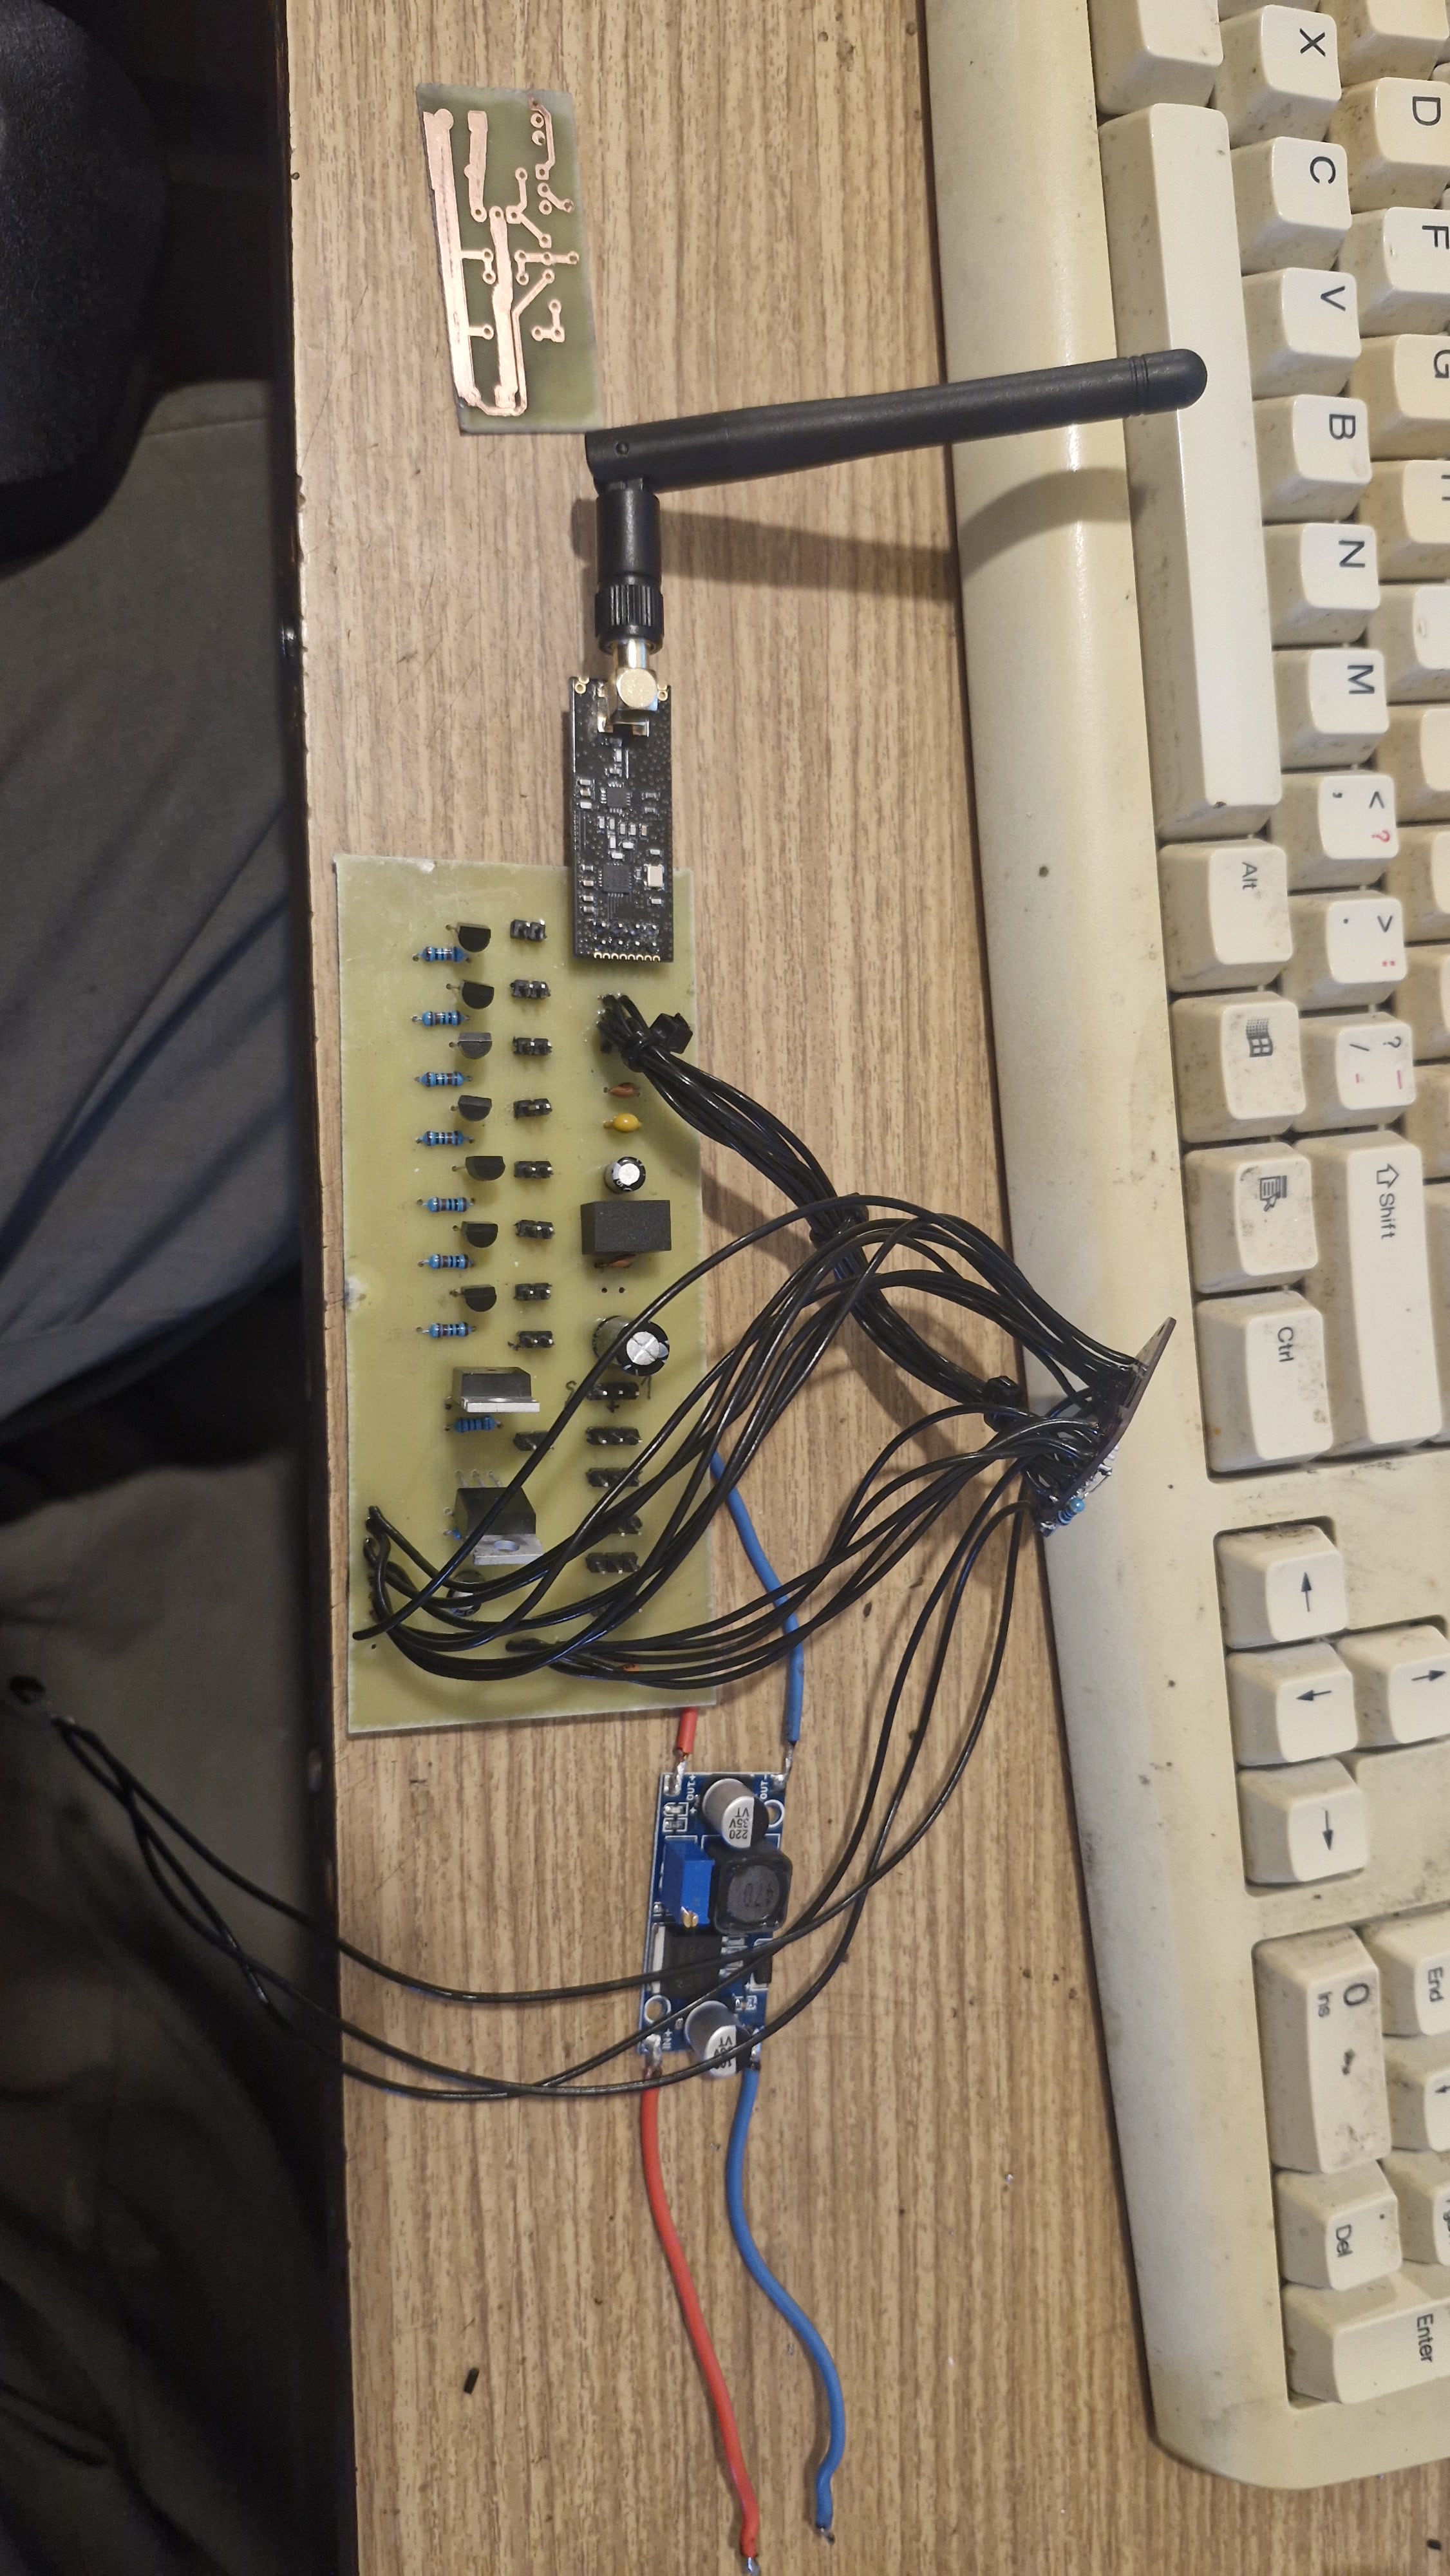
První RX jsem osadil Lolinem S3 Mini. Na 2S fungoval. Po přechodu na 3S ale na desce V1 odešel. Dodnes podezírám příliš těsný výpočet napěťového děliče. Jistotu už zpětně nemám, ale 3S mi každopádně velmi rychle vysvětlilo, že výpočet bez dostatečné rezervy není rezerva.
Další S3 Mini jsem zrovna neměl. Měl jsem ale ESP32-WROOM a chtěl jsem jezdit, takže rozhodování netrvalo dlouho. Na V1 jsem ořezal počet výstupů podle možností náhradního kontroleru a pokračoval. Nové S3 Mini už byly objednané a já mezitím v hlavě skládal čistší druhou revizi přijímače.

Dvě baterie, jeden aktivní zdroj
Dnes v autě vozím dvě samostatné 3S baterie v bočních prazích. Ne kvůli efektní redundanci, ale kvůli rozložení hmotnosti a nízkému těžišti. Elektricky je mám úplně obyčejně: připojená je vždy jen jedna a po jejím vyjetí přepojím konektor na druhou.
Přes RX proto měřím a telemetrií vracím napětí právě aktivní baterie. Druhý akumulátor je prostě další porce jízdy, kterou si auto veze rovnou s sebou. Nestavím jen nRF24 na kolech; stavím crawler a expedici kolem něj.
V2: méně šumu, více pořádku
V1 fungovala dost dobře na to, abych s ní začal jezdit, a tím také dost dobře na to, aby ukázala svoje chyby. Bezpečnost, šum i rozmístění napájecí části měly rezervy. Mohl jsem jednotlivé problémy postupně obcházet, ale to by byla jen další vrstva oprav na návrhu, o kterém už jsem věděl, že není dobrý.
Proto vznikla V2. Součástky jsem rozmístil jinak, napájení TracoPoweru přesunul do čistšího místa před hlavní step-down a přidal konektory pro externí 1-Wire teplotní čidla. V květnu jsem nový návrh znovu přenesl na měď, ručně upravil a vyleptal. Na osazené V2 jezdím dodnes.
Lolin S3 Mini je pořád připojený externě, ale pinout a architektura už odpovídají tomu, na čem dnes stavím firmware. V2 není dokonalá. Je ale dost dobrá na pravidelné ježdění — a právě proto už se další nedostatky řeší jako V3, ne nekonečným opravováním V2.

Hardware bez pevného přiřazení
Už první desku jsem stavěl univerzálně. S patnácti výstupy by bylo nesmyslné přiřadit
každý konektor navždy jedné funkci a při další změně předělávat půl systému.
V rc_pins proto definuju fyzickou vrstvu; funkce výstupů, polohy serv
a další parametry řeším v softwaru a ukládám do NVS.
Stejný výstup tak můžu podle konfigurace použít pro servo, PWM nebo jednoduchou logickou funkci. Hardware určuje, co pin elektricky zvládne. Software rozhoduje, co má v konkrétním autě dělat. Tohle oddělení se později hodilo mnohem víc, než jsem při návrhu první desky potřeboval.
Na současném RX S3 Mini V2 mají steering a throttle vlastní MCPWM timer s periodou 5 ms, tedy 200 Hz. Pomocná analogová serva zůstávají na 50 Hz. Event-driven cesta od přijatého RF batche až po výstupy i základní failsafe jsou prakticky ověřené v baseline M020 a dál sledované při normálním provozu.
Jak se logické funkce mapují na tyto výstupy, jak RX potvrzuje skutečně provedený stav a jak probíhá vícefázový failsafe, popisuje samostatně kapitola o softwaru.
V3 rozdělí auto na dva moduly
V2 jezdí, ale při každém sundání karoserie pořád odpojuju hromadu jednotlivých konektorů ke světlům. To je přesně ten typ drobnosti, který funguje, dokud ji nemusím udělat po několikáté. V3 proto nebude jen menší nebo hezčí RX. Změním rozdělení celého systému.
Lolin S3 Mini připájím přímo na hlavní desku a zapouzdřím s přijímačem. Na RX nechám rádio, šest servo/PWM kanálů, 1-Wire, měření baterie a základní senzory. Světla a pomocné funkce přesunu do samostatného modulu se STM8 přímo v kabině. Mezi podvozkem a karoserií pak budou jen čtyři vodiče a jeden konektor.
K září už je softwarová integrace hotová a prakticky ověřená v současné betě. STM8 0.8 obsluhuje jedenáct výstupů OUT0–OUT10: pět s hardwarovým PWM a šest se softwarovým PWM. RX klient, External mapa, migrace profilu i Web Profiler fungují společně; zbývá výkonové dimenzování PCB a další konstrukční práce.
Profiler načte skutečný počet a schopnosti kanálů z modulu. FRONT/REAR dovolí jen na hardwarovém PWM, LIGHTBAR na libovolném PWM. Při odpojení zůstane profil zachovaný a offline zobrazení je pouze pro čtení. Po návratu RX znovu ověří modul, předá konfiguraci a až po jejím potvrzení obnoví živá světla. Hot-plug i odpojení a návrat datového vodiče jsou ověřené v praxi.
Jak se deska dostala z KiCadu do auta
Tady jsem chtěl popsat hlavně to, co RX uměl a proč jsem dělal další revize. Domácí výrobu — Ender 3 přestavěný na plotter, kreslení motivu, leptání a cestu od kuprexitu k osazenému PCB — nechávám do vlastní vedlejší mise.