Axi Systems
Ultimate RC
Bažina Engineering

Ultimate RC

Vlastní RC systém od nuly. Od náhodného nákupu crawleru přes první paket na nRF24 až po vlastní vysílač, přijímač, telemetrii, failsafe a reálné testy v terénu.

Začalo to jako každý můj projekt: „Co kdyby…“

Jeden náhodně objevený crawler měl být rychlá odbočka: domalovat karoserii, zapojit elektroniku a jezdit. Jenže hotové ovládání mi nedávalo kontrolu nad vším, co jsem od auta chtěl, a cizí systém jsem nechtěl používat jako černou skříňku.

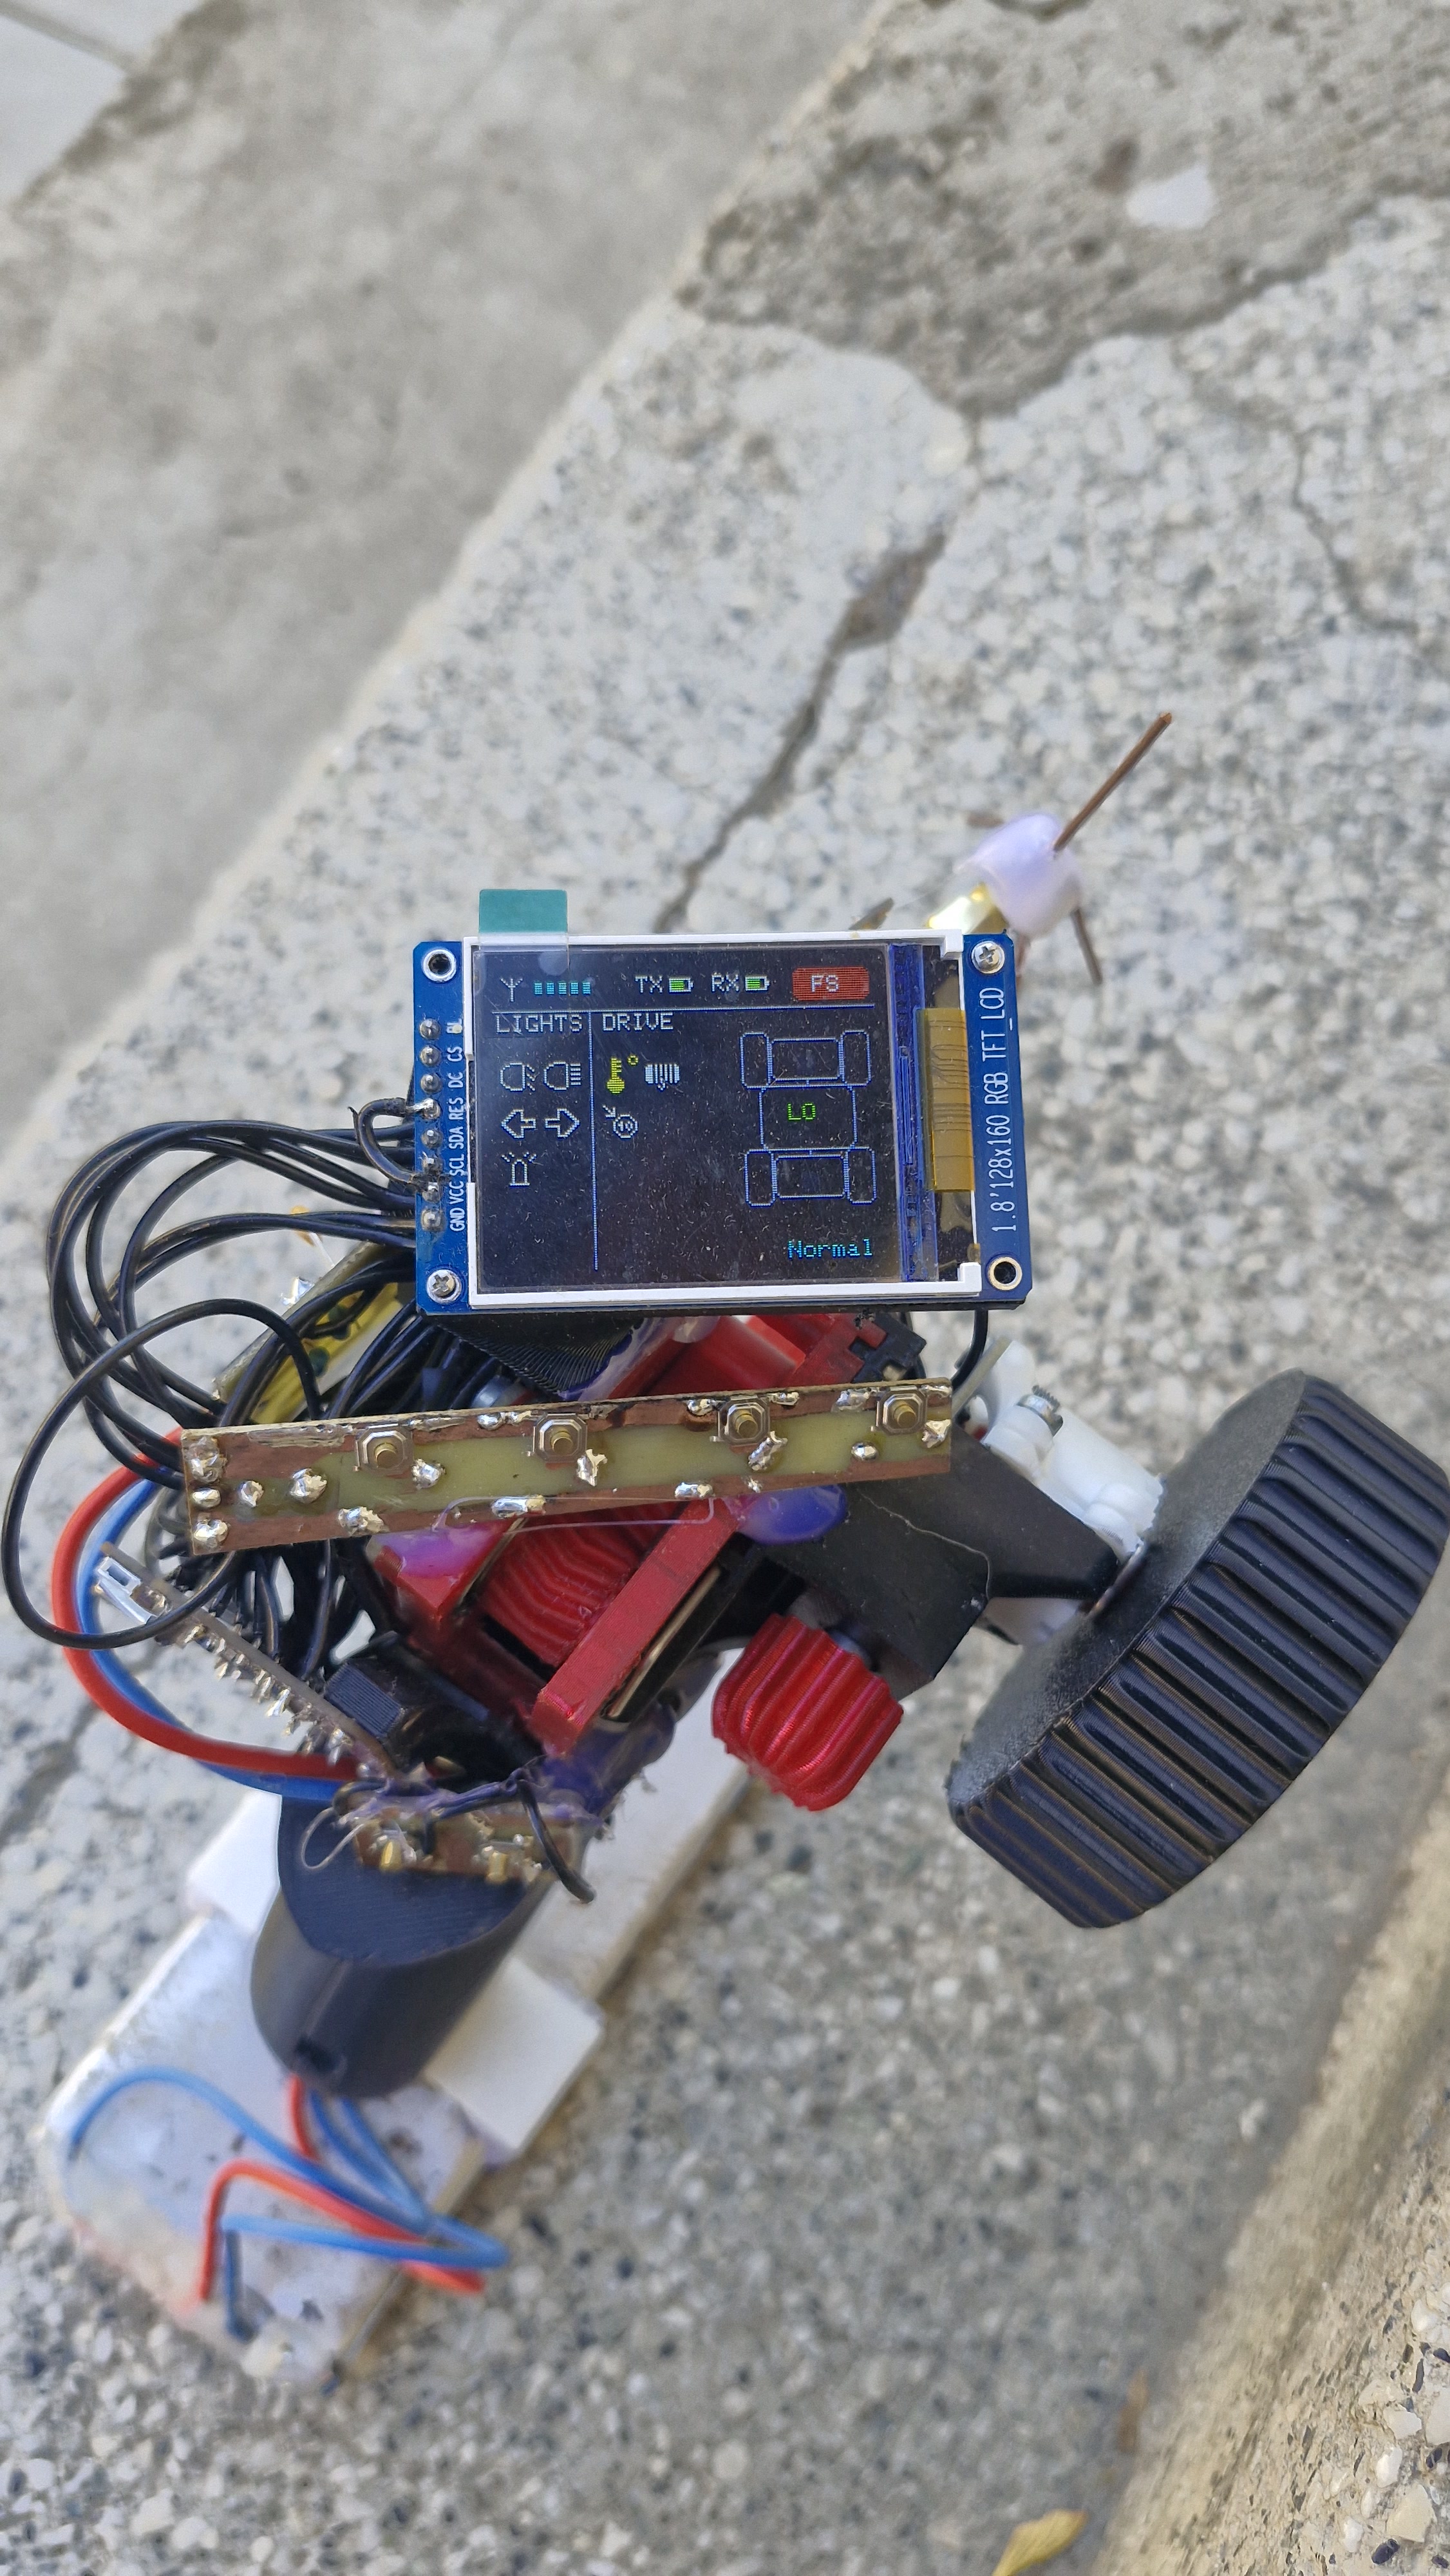
Z odbočky proto vyrostl vlastní vysílač, přijímač a protokol — a kolem nich postupně telemetrie, profily, diagnostika, webové nastavení, OTA i bezpečnostní vrstvy. TX dnes vysílá běžně v 5ms rytmu a příjem paketu přímo probouzí řízení RX, zatímco pomalejší servisní práce běží odděleně. Následující kapitoly ukazují jednotlivé kroky v pořadí, v jakém skutečně vznikaly.

Podrobný příběh nákupu, původní FlySky a rozhodnutí postavit celé řízení od nuly začíná v první kapitole.

Kapitola 01: Začalo to crawlerem →

Stav k 8. 9. 2026 · stable v3 a současná beta

Používanou dvojicí zůstává TX LOLIN S3 Mini a RX LOLIN S3 Mini V2. Stable v3 má obnovovací bod M029. Současná párová beta ze 7. září přidává integrovaná External světla STM8 0.8 a lokální obnovu nRF24; praktické scénáře byly potvrzené 8. září. Ověření bety samo o sobě nemění stable vydání.

Nově v deníku: světla, brzdy a návraty bez restartu →

Kapitoly vývoje

Hlavní příběh vede od nákupu crawleru až k dnešnímu softwaru. Šestou kapitolou pokračuje ve vývojovém deníku: nové funkce, zkušenosti z provozu a další kroky.

Současné funkce a vydání na jednom místě →

Domácí výroba prvních PCB má vlastní delší příběh. Proto už není kapitolou RCulti, ale samostatným projektem: Ender 3 plotter →

Rychlý slovník projektu

Co jsou ty součástky a zkratky?

Nemusíš znát ESP32 ani rádiové protokoly, abys mohl sledovat příběh projektu. Tady je lidské vysvětlení základních dílů a pojmů — co jsou zač, co dělají obecně a k čemu slouží právě v Ultimate RC.

Mikrokontrolér

ESP32-S3

ESP32-S3 je mikrokontrolér — malý programovatelný počítač určený k řízení elektroniky v reálném čase. Má dvě procesorová jádra, Wi-Fi, Bluetooth a mnoho vstupů a výstupů. V Ultimate RC zpracovává ovládání, komunikaci, displej, konfiguraci i bezpečnostní funkce.

Vývojová deska

LOLIN S3 Mini

LOLIN S3 Mini není jiný druh ESP32, ale konkrétní kompaktní deska od WEMOS postavená kolem čipu ESP32-S3. Přidává USB, napájení, paměť a vyvedené piny, takže se dá snadno programovat a připojit k další elektronice. V současném Ultimate RC tvoří fyzický mozek vysílače i přijímače.

Rádiový modul

nRF24L01+ PA/LNA

nRF24L01+ je rádiový vysílač a přijímač pro pásmo 2,4 GHz; hlavní program na něm neběží. ESP32 mu přes SPI předává pakety a označení PA/LNA říká, že konkrétní modul přidává zesilovač vysílání a citlivější příjem. V Ultimate RC vytváří rychlé rádiové spojení mezi ovladačem a autem.

Role v systému

TX a RX

TX je vysílač v ruce řidiče a RX je přijímač uložený v autě. TX posílá polohu řízení, plynu a dalších ovladačů, zatímco RX vrací stav spojení, baterie nebo teploty. Spojení je tedy obousměrné, i když každá strana má jinou hlavní úlohu.

Snímání pohybu

Hallův snímač

Hallův snímač měří polohu pomocí magnetického pole, takže se jeho měřicí část nemusí mechanicky dotýkat pohyblivého ovladače. Oproti běžnému potenciometru se při používání neobrušuje odporová dráha. V ovladači Ultimate RC takto vzniká přesná hodnota řízení a plynu.

Pohyb a výkon

Servo a PWM

Servo je malý pohon, který se podle řídicího pulzu natočí do požadované polohy. PWM mění šířku pravidelných pulzů a tím může vyjadřovat polohu nebo řídit průměrný výkon. RX v Ultimate RC tím ovládá řízení, diferenciály, převodovku, naviják, ventilátory i některá světla.

Další pojmy bez technické mlhy

Rozbalovací slovníček

Otevři jen pojem, který tě zajímá.

5 ms / 200 HzRychlost hlavního řízení

Pět milisekund je délka jednoho hlavního rádiového cyklu. Když se cyklus zopakuje 200krát za sekundu, mluvíme o frekvenci 200 Hz. Řízení a plyn tak dostávají nové povely rychleji, než člověk dokáže jednotlivé změny vnímat.

Jak běží software →
Event-drivenPráce spuštěná událostí

Event-driven znamená, že část programu nečeká jen na pevný časovač, ale probudí ji konkrétní událost. Na RX je touto událostí přijetí platné dávky dat z rádia; 20ms probuzení zůstává jako bezpečnostní záloha.

Aplikační rytmus RX →
TelemetrieData vracená z auta

Telemetrie jsou provozní informace, které RX posílá zpět do vysílače. Patří sem například napětí baterie, teploty, kvalita spojení nebo skutečně použitý stav výstupů. Řidič tak nevidí pouze svůj povel, ale i stav auta.

Datová cesta →
FailsafeBezpečný stav při problému

Failsafe je sada reakcí pro případ ztráty nebo neplatnosti řízení. Nestačí jen nastavit plyn na nulu; systém musí bezpečně ošetřit výstupy, pohyb i návrat spojení. Základní cesta je v aktuální dvojici prakticky ověřená.

Bezpečnostní vrstvy →
Half-duplexJeden rádiový směr v daný okamžik

Half-duplex dovoluje komunikaci oběma směry, ale ne současně ve stejném okamžiku. TX nejprve odešle požadavek a RX odpoví v potvrzovacím paketu. Díky rychlému střídání působí spojení jako plynule obousměrné.

První obousměrný paket →
OTAAktualizace bez datového kabelu

OTA znamená nahrání nového firmwaru bez připojení USB kabelu k zařízení. Ultimate RC umí aktualizovat používaný TX i RX a hlídá, zda k sobě jejich verze patří. Je to hlavně nástroj pro rychlý a opakovatelný vývoj.

OTA a rollback →
Profily / NVSNastavení uložené i po vypnutí

Profil sdružuje nastavení konkrétního modelu nebo způsobu použití. NVS je nevolatilní úložiště v paměti ESP32, takže hodnoty přežijí vypnutí. Zápisy jsou potvrzované, aby ztracená odpověď nevytvořila druhou operaci.

Profily a servisní přenos →
BlackboxZáznam okolí chyby

Blackbox uchovává diagnostická data z doby před problémem a krátce po něm. Pomáhá zjistit, co se dělo při failsafe, pádu nebo chybné servisní transakci, i když je při pozdější kontrole vše zase v pořádku.

Diagnostika a blackbox →