FlySky patří k Odře
Nejjednodušší by bylo přestavět původní FlySky GT3B. Jenže pro mě to nebyla volná vysílačka v šuplíku. Patří k mému prvnímu RC modelu Odra — vymyšlenému stroji v měřítku 1:12, který jsem navrhl celý včetně 3D tištěných převodů, rozvodovek a dvoustupňové řaditelné převodovky.
Nechtěl jsem kvůli novému projektu přenastavovat začátek vlastní RC kariéry. FlySky zůstala Odře a crawler dostal vlastní vysílačku. Když už jsem si dělal vlastní protokol a přijímač, byla by upravená cizí krabička stejně jen další kompromis uprostřed systému, který měl být celý můj.
Z páčky na dva absolutní snímače
První testy protokolu jsem odjel s jediným páčkovým všesměrem. Pro crawler jsem ale chtěl klasický pistolový způsob ovládání: volant pro řízení a samostatnou spoušť plynu. V šuplíkových zásobách jsem našel absolutní Hallovy snímače určené původně pro krokové motory. Nebyl to RC díl, ale měřil přesně to, co jsem potřeboval.
Oba mechanismy jsem navrhl od nuly ve Fusionu, vytiskl a rovnou složil. U plynu jsem přidal převod 1:3, abych malý pohyb spouště roztáhl přes větší rozsah snímače a získal jemnější dávkování.
Napoprvé. Skoro.
Geometrie, převody i snímání fungovaly už v první vytištěné verzi. Vhodnou vratnou pružinu jsem ale v šuplíku nenašel, a tak jsem ji vyrobil z nerezového drátu. Ovladače do středu vrací, jejich chod však dodnes není úplně dokonalý.
Je ale dostatečně přesný a předvídatelný pro skutečnou jízdu. Mohl bych dál ladit pružiny, převody a pocit kolem středu. Jenže ovladač už byl jezditelný, takže místo dalšího mechanického prototypu začal dostávat kilometry. Tohle je opakující se problém projektu: funkční verze mi začne překážet ve vývoji dokonalejší verze.

Plyn a řízení v pohybu
Oba mechanismy jsem nejdřív zkoušel samostatně, ještě než jsem kolem nich začal skládat celou vysílačku. Na prvním videu je kompletní Hallův plyn s pákovým převodem 1:3, na druhém samostatné řízení a zkouška vratné pružiny. Mechanika už v tu chvíli nebyla jen model ve Fusionu; posílala skutečná data do ESP.
Displej jako přístrojová deska
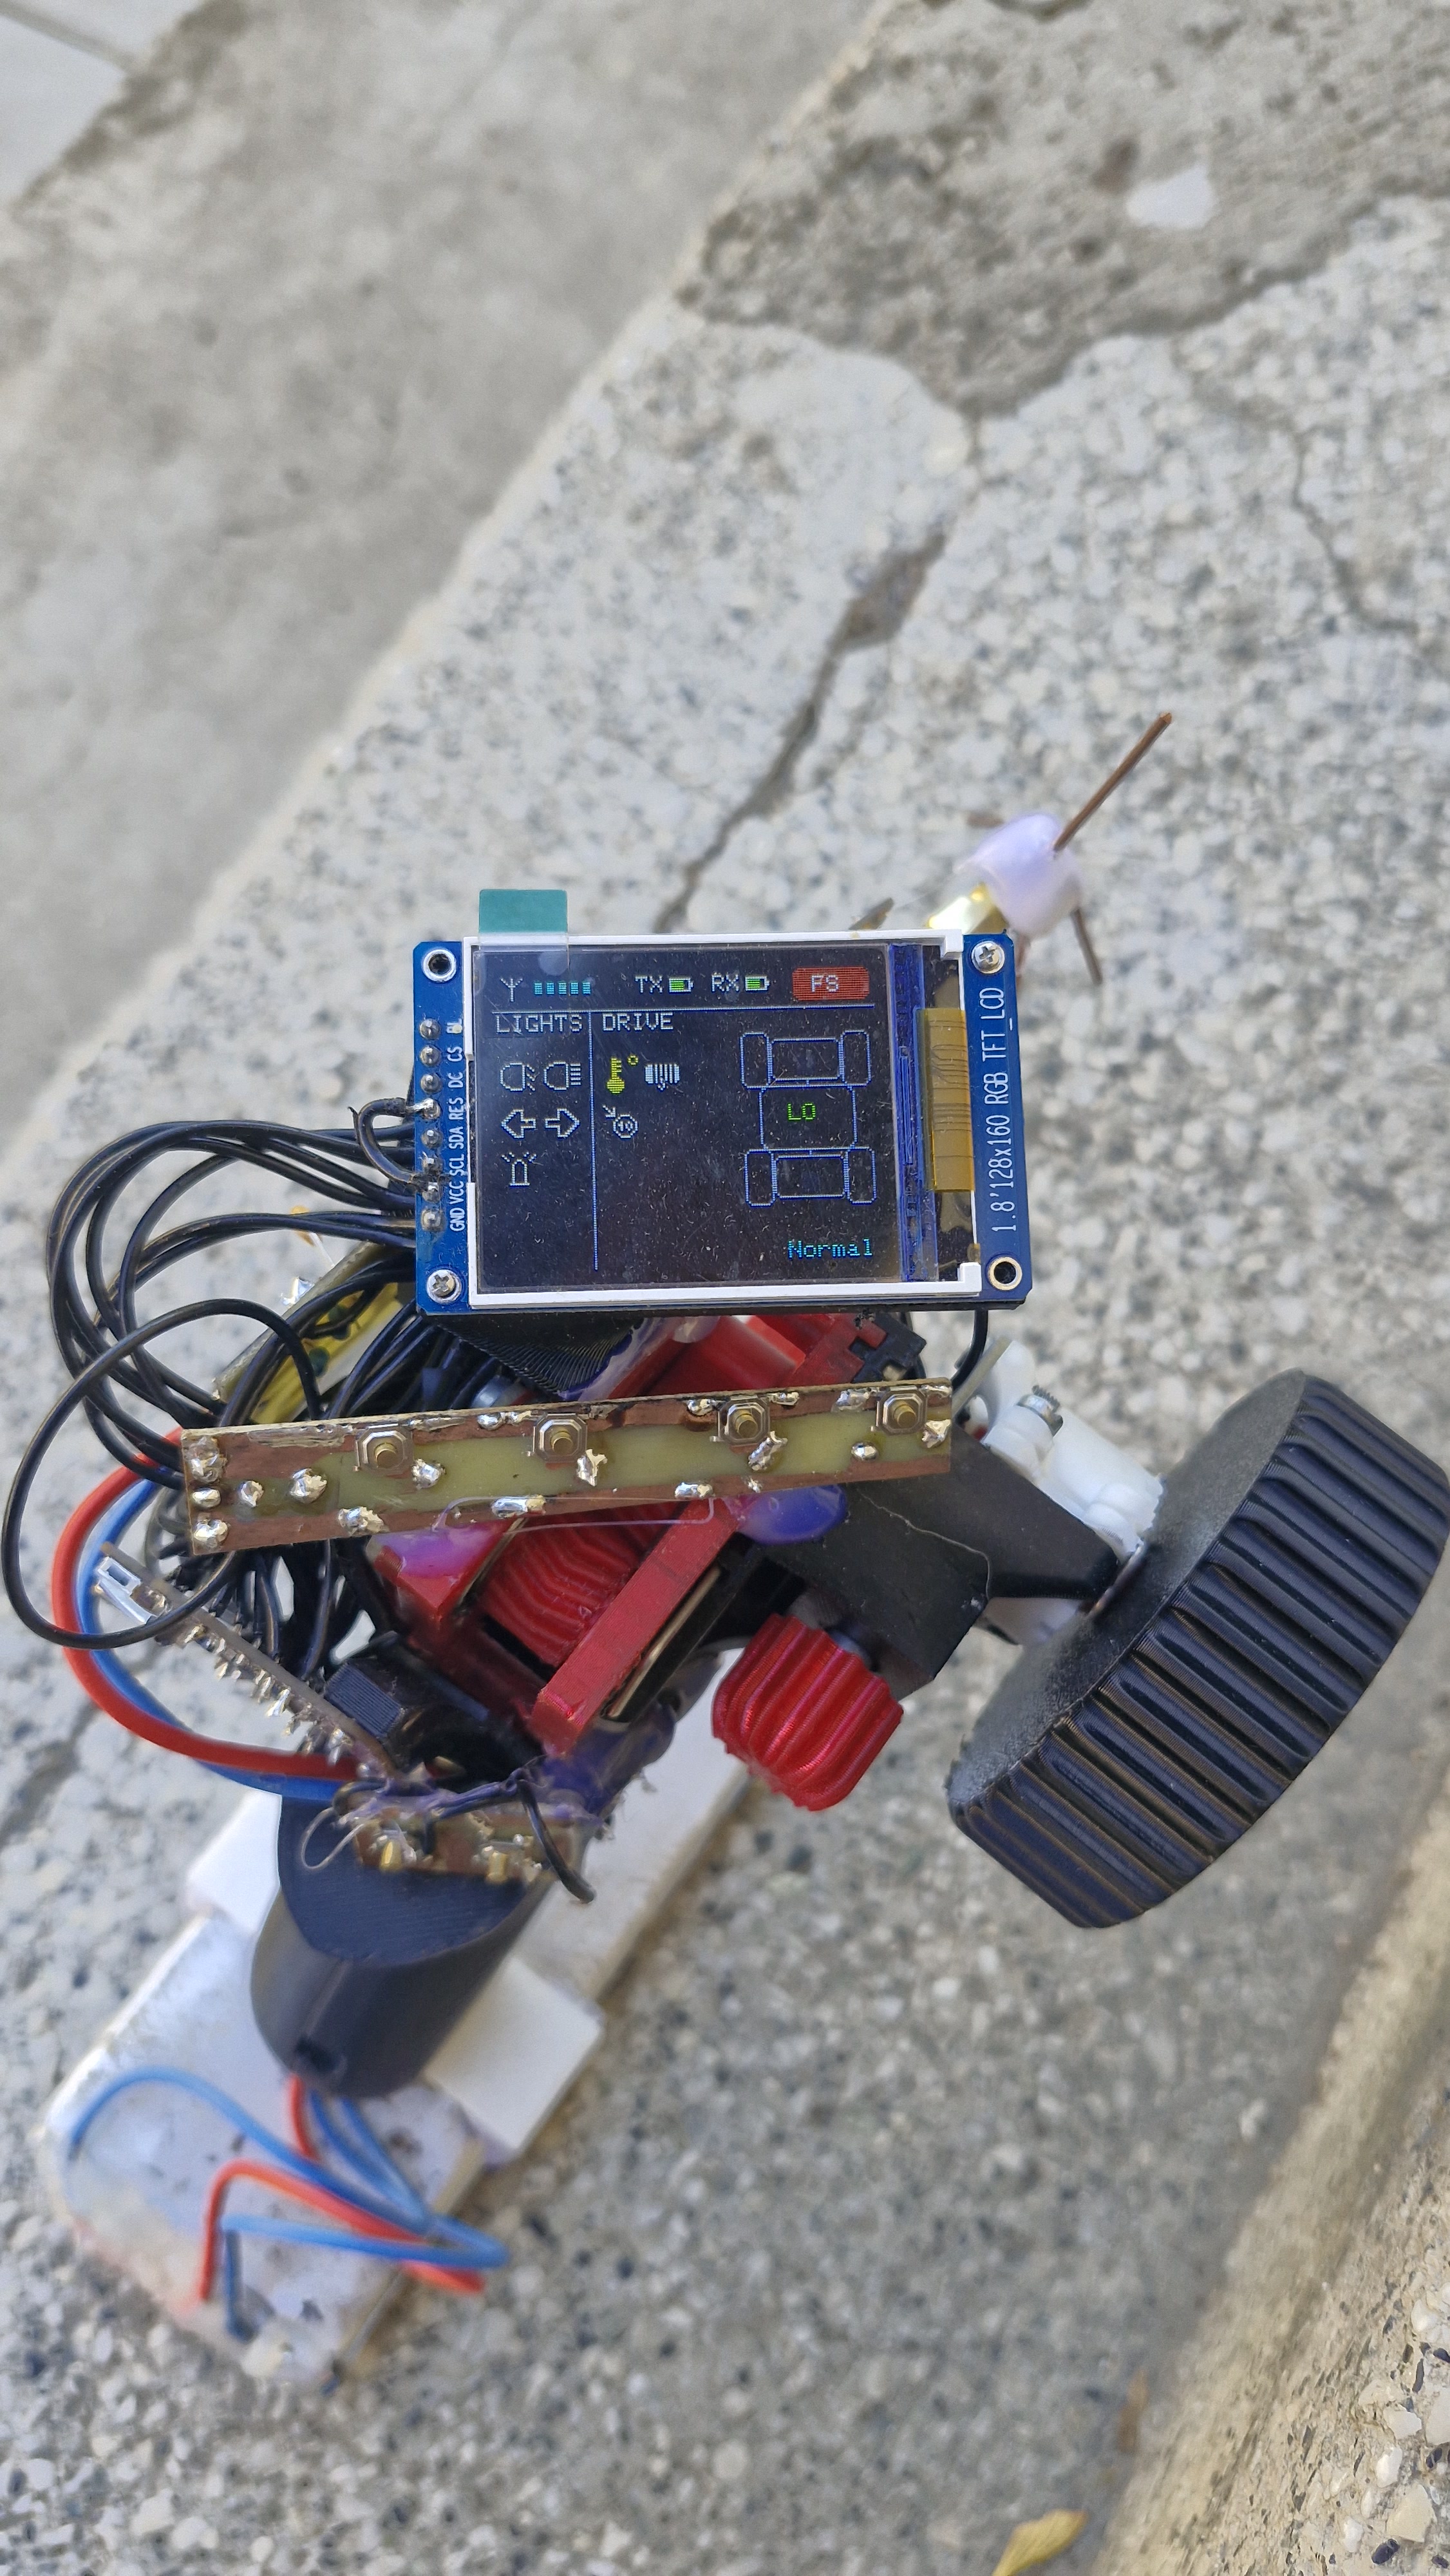
Displej jsem nepřidal jako ozdobu na hotovou vysílačku. Chtěl jsem od začátku vidět provozní stav, napětí obou baterií a kvalitu spojení přímo v ruce. Při ladění jsem na něj postupně přidával další diagnostická data, protože bylo rychlejší podívat se na TX než připojovat kabel a lovit problém v logu.
Otočný enkodér se mi pro menu vždycky líbil, takže jsem jej umístil pod volant přímo k palci. Celou nabídkou tak projdu jednou rukou, aniž bych ovladač pustil. Tlačítka vedle displeje používám pro přímé funkce auta — světla, obě uzávěrky, rychlostní stupeň a další výbavu. Jejich finální počet ani rozložení zatím nevím. Dokud se mění funkce auta, bylo by finální tlačítko hlavně hezky vyrobený omyl.
Z test-benche rovnou do ruky
Elektroniku jsem z nepájivého pole přesunul na první vlastní TX PCB a na něm vysílačka funguje dodnes. Kolem stejné desky jsem postupně přidal vytištěnou rukojeť, plyn, řízení, displej, enkodér a tlačítka. Nejdřív tedy nevznikla hotová krabička, do které bych se snažil vměstnat elektroniku. Mechanika, hardware a software rostly společně podle toho, co jsem právě potřeboval ověřit.
Po problémech se sdíleným SPI jsem displej oddělil od časově citlivého nRF24. Do původní stavové obrazovky jsem mezitím přidal kalibrace, diagnostiku, profily, servisní funkce a aktualizace. Původně jsem chtěl jen vidět baterii a link. Dnes přes stejný displej spravuju podstatnou část celého systému.
Co dnes nastavím přímo z vysílače
Od srpna přibylo potvrzované nastavení pulzní ABS brzdy a karta Setup → Logs. Na ní vidím a trvale přepínám TX i RX logger; společné mazání nejprve čeká na potvrzení přijímače. Vzdálené karty servo setupu a ABS si při otevření načtou skutečné hodnoty RX, takže nemusím nejprve rozkliknout každý řádek.
V OTA nabídce stojí vedle sebe STABLE TX+RX a BETA TX+RX, současná verze má označení CURRENT. Lze vědomě přejít mezi větvemi i zpět na starší vydání. Aktuální beta vyžaduje společnou aktualizaci obou rolí. Detailní postupy jsou v aktuální příručce.
Kapotáž počká. Crawler ne.
Otevřená konstrukce je pořád pracovní prototyp. Finální kapotáž mám v plánu, stejně jako definitivní počet a rozmístění tlačítek. Jenže ovladač pravidelně řídí auto, menu obsloužím jednou rukou a na displeji vidím všechny důležité stavy i diagnostiku. Technicky mám důvod pokračovat. Prakticky mám ještě lepší důvod jít jezdit.
Od chvíle, kdy to začalo spolehlivě jezdit, dostává další jízda často přednost před finální krabičkou. Kapotáž neujede. Crawler ano.